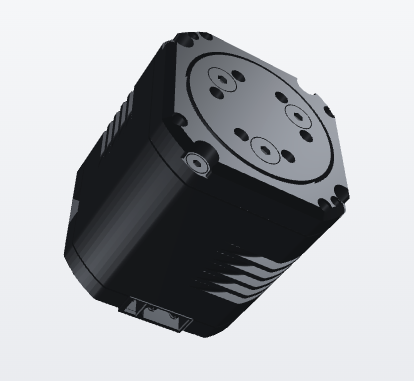
JM012
一体化中空旋转关节
- 峰值扭矩
- 12 N·m
- 额定扭矩
- 3.85 N·m
- 峰值转速
- 100 rpm
- 重量
- 165 g
- 外形尺寸
- 40×40×43.2 mm
- 中空孔径
- 无
产品亮点
小体积轻量化
40×40×43.2 mm / 仅 165 g
高扭矩密度
峰值扭矩密度达 73 N·m/kg
高精度定位
重复定位精度 ≤±0.01°
持续峰值输出
峰值扭矩可持续 10s+
运行平稳低抖动
扭矩波动 ≤5%,平顺无顿挫
静音运行
距 50 cm 噪音 <60 dB(A)
工业级耐用
老化测试 >500 h,全套保护
低延时响应
控制响应比行业快一倍
典型应用场景
- 机器人手腕
- 机器人手肘
- 机械臂关节
详细参数
产品型号:JM012
机械结构
- 外形尺寸
- 40×40×43.2 mm
- 重量
- 165 g
- 中空孔径
- 无
- 编码器类型
- 双编码器
- 峰值扭矩密度
- 73 N·m/kg
- 减速器类型
- 二级行星减速器
- 减速比
- 36
- 回程间隙
- 20 arcmin
- 轴承类型
- 四点接触轴承
电气与性能
- 额定扭矩
- 3.85 N·m
- 峰值扭矩
- 12 N·m
- 额定转速
- 120 rpm
- 峰值转速
- 100 rpm
- 额定电压
- 48 V DC
- 额定相电流
- 2 Arms
- 额定直流母线电流
- 3 Arms
- 额定工况效率
- 68%
- 扭矩纹波(FFT)
- ≤5%
- 3s 峰值扭矩
- 12 N·m
- 峰值相电流
- 5.5 Apeak
- 扭矩波动
- ≤5%
- 空载转速
- 240 rpm
- 齿槽转矩
- <0.012 N·m
- 反电动势总谐波失真
- ≤5%
- 扭矩常数
- 2.18 N·m/Arms
控制与通信
- 通信协议
- CAN2.0 / CAN FD
- 控制定位精度
- ≤0.01°
- 重复定位精度
- ≤±0.01° + 回程间隙
- 力位混合控制
- 支持
- 扭矩控制
- 支持
可靠性
- 噪音(距 50 cm)
- <60 dB(A)
- 工作温度
- -40 ~ 85 °C
- 过温 / 过压欠压 / 过流保护
- 支持
- 堵转保护
- 支持
外形尺寸
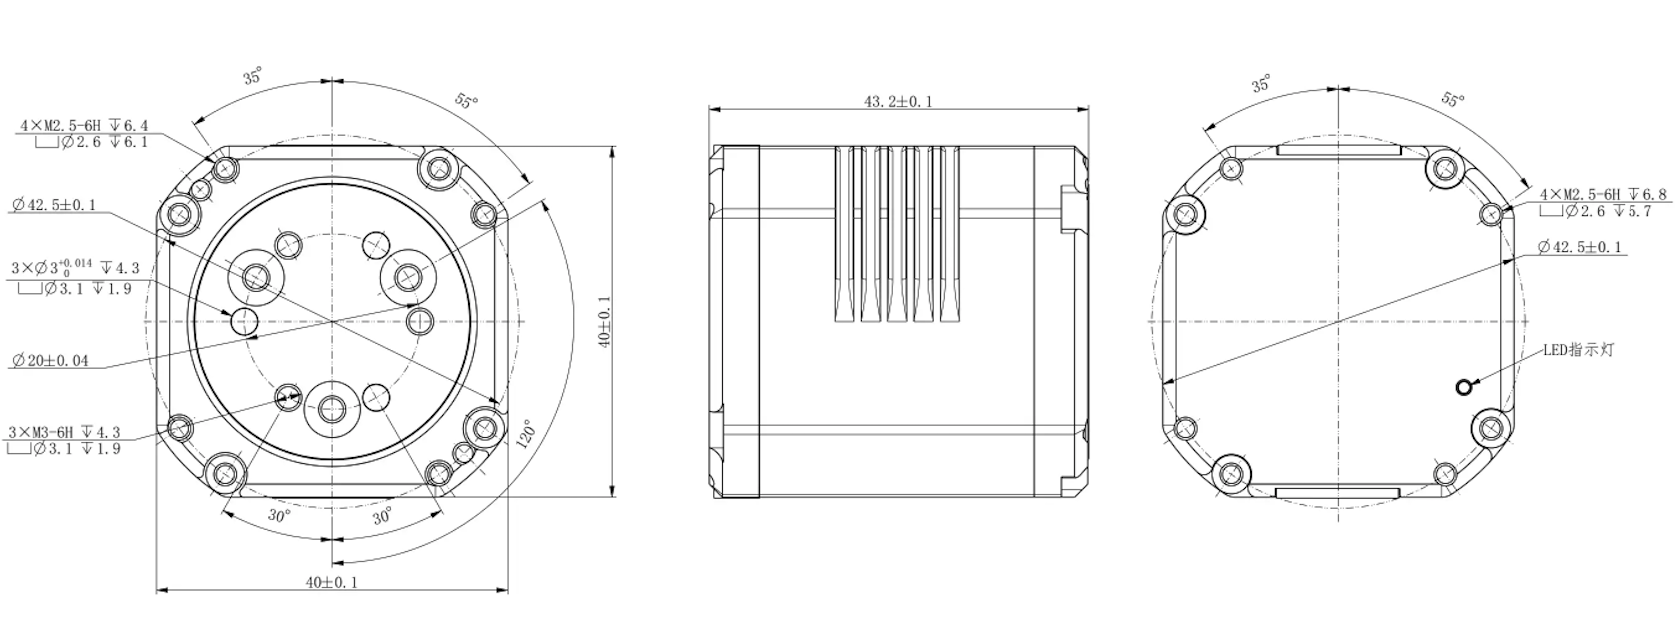
外形尺寸图
扭矩 / 转速特性曲线(TN 曲线)
峰值外特性额定扭矩 3.85 N·m
鼠标悬停曲线查看数值